



Producent enkoderów magnetycznych
Kodowanie magnetyczne to technologia stosowana do pomiaru położenia, prędkości i kierunku w różnych układach mechanicznych. Enkodery magnetyczne wykorzystują magnesy i czujniki do śledzenia ruchu i dostarczania precyzyjnych informacji zwrotnych. Enkodery te są szeroko stosowane w robotyce, automatyce i maszynach przemysłowych. Firma GME Magnet, zaufany producent koderów magnetycznych, oferuje-wysokiej jakości, trwałe kodery zaprojektowane tak, aby spełniać Twoje specyficzne potrzeby. Niezależnie od tego, czy pracują w trudnych warunkach, czy w zastosowaniach precyzyjnych, nasze enkodery zapewniają wyjątkową wydajność i niezawodność, zapewniając płynne i wydajne działanie systemu.
-
![Zakoduj magnes dla-domu IC]() Zakoduj magnes dla-domu ICMagnesy enkoderowe to magnesy trwałe stosowane w enkoderach lub czujnikach magnetycznych. Zgodnie z efektem Halla enkoder magnetyczny może wykryć ruch, przekształcając powiązany strumień magnetycznyWięcej
-
![Kodowanie magnetyczne ICHAUSMU]() Kodowanie magnetyczne ICHAUSMUFirma Magnetic Encode koncentruje się na czujnikach prędkości i położenia do zastosowań ekstremalnych, a produkty specjalistyczne do zastosowań ekstremalnych obejmują produkty przeznaczone do pracy wWięcej


Rodzaje magnetycznych enkoderów obrotowych

Enkodery magnetyczne
●Model: MU128-15-29-1.1
●Liczba par biegunów: 32 pary biegunów dla toru głównego, 31 par biegunów dla toru z noniuszem
● Średnica: 29 mm
● Dla: wału 15 mm (pasowanie przejściowe)
●Materiał nośny: SUS430

Magnesy kodujące
●Model: MU128-38-56-1.1
●Liczba par biegunów: 64 pary biegunów dla toru głównego, 63 pary biegunów dla toru z noniuszem
● Średnica: 56 mm
● Dla: wału 38 mm (pasowanie przejściowe)
●Materiał nośny: SUS430
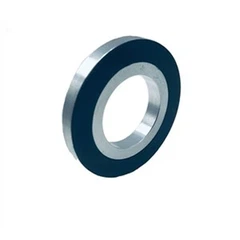
Magnetyczny pierścień enkodera
●Model: MU150-18-34-1.1
●Liczba par biegunów: 32 pary biegunów dla toru głównego, 31 par biegunów dla toru z noniuszem
● Średnica: 34 mm
● Dla: wału 18 mm (pasowanie przejściowe)
●Materiał nośny: SUS430

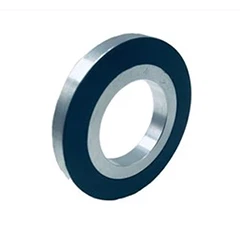
Enkoder z pierścieniem magnetycznym
●Model: MU150-47.4-64-1.1
●Liczba par biegunów: 64 pary biegunów dla toru głównego, 63 pary biegunów dla toru z noniuszem
● Średnica: 64 mm
● Dla: wału 47,4 mm (pasowanie przejściowe)
●Materiał nośny: SUS430
Magnetyczny dysk enkodera
●Model: MU200-25-44.5-1.4
●Liczba par biegunów: 32 pary biegunów dla toru głównego, 31 par biegunów dla toru z noniuszem
●Średnica: 44,5 mm
● Dla: wału 25 mm (pasowanie przejściowe)
●Materiał nośny: SUS430

Enkodery magnetyczne
●Model: MU128-15-29-1.1
●Liczba par biegunów: 32 pary biegunów dla toru głównego, 31 par biegunów dla toru z noniuszem
● Średnica: 29 mm
● Dla: wału 15 mm (pasowanie przejściowe)
●Materiał nośny: SUS430
Magnesy kodujące
●Model: MU128-38-56-1.1
●Liczba par biegunów: 64 pary biegunów dla toru głównego, 63 pary biegunów dla toru z noniuszem
● Średnica: 56 mm
● Dla: wału 38 mm (pasowanie przejściowe)
●Materiał nośny: SUS430

Magnetyczny pierścień enkodera
●Model: MU150-18-34-1.1
●Liczba par biegunów: 32 pary biegunów dla toru głównego, 31 par biegunów dla toru z noniuszem
● Średnica: 34 mm
● Dla: wału 18 mm (pasowanie przejściowe)
●Materiał nośny: SUS430
Enkoder z pierścieniem magnetycznym
●Model: MU150-47.4-64-1.1
●Liczba par biegunów: 64 pary biegunów dla toru głównego, 63 pary biegunów dla toru z noniuszem
● Średnica: 64 mm
● Dla: wału 47,4 mm (pasowanie przejściowe)
●Materiał nośny: SUS430

Magnetyczny enkoder obrotowy
● Dokładność pozycjonowania: mniejsza lub równa ± 53''
●Powtarzalność: mniejsza lub równa ±2''
●Odstęp między biegunami: 2mm
●Maksymalna średnica pomiarowa: Ø 2000 mm (możliwość dostosowania)
●Maksymalna prędkość: 1850 obr./min (w odniesieniu do średnicy i rozdzielczości okrągłej siatki magnetycznej)
●Wymiary: 53 × 14 × 12,5 mm

Magnetyczny czujnik obrotowy
● Dokładność pozycjonowania: 20-30x px (przy najwyższej rozdzielczości)
●Powtarzalność: ±1-2 px
●Odstęp między biegunami: 2 mm
●Maksymalna średnica pomiarowa: Ø 2000 mm (możliwość dostosowania)
●Maksymalna prędkość: 12000 obr./min (w zależności od średnicy i rozdzielczości okrągłej siatki magnetycznej)
●Wymiary: 36 × 13,5 × 12,5 mm

Magnetyczne enkodery obrotowe
● Dokładność pozycjonowania: 20-30x px (przy najwyższej rozdzielczości)
●Powtarzalność: ±1-2 px
●Odstęp między biegunami: 2 mm
●Maksymalna średnica pomiarowa: Ø 2000 mm (możliwość dostosowania)
●Maksymalna prędkość: 12000 obr./min (w zależności od średnicy i rozdzielczości okrągłej siatki magnetycznej)
●Wymiary: 33 × 15 × 10 mm

Magnetyczny czujnik liniowy
● Dokładność pozycjonowania: mniejsza lub równa 30 µm/m (w zależności od konfiguracji systemu i warunków instalacji)
●Powtarzalność: mniejsza lub równa ±1 µm (rozdzielczość 1 µm, odstęp montażowy 0,3 mm)
●Odstęp między biegunami: 2 mm
●Maksymalna średnica pomiarowa: 16,3 m
●Maksymalna prędkość: 7 m/s
●Wymiary: 53 × 14 × 12,5 mm

Magnetyczna skala liniowa
● Dokładność pozycjonowania: mniejsza lub równa 50µm/m (w zależności od konfiguracji systemu i warunków instalacji)
●Powtarzalność: mniejsza lub równa ±2,5 µm (rozdzielczość 1 µm, odstęp montażowy 1,2 mm)
●Odstęp między biegunami: 5 mm
●Maksymalna średnica pomiarowa: 50 m
●Maksymalna prędkość: 5 m/s
●Wymiary: 93 × 23 × 11 mm

Enkoder liniowy ze skalą magnetyczną
● Dokładność pozycjonowania: mniejsza lub równa 50µm/m (w zależności od konfiguracji systemu i warunków instalacji)
●Powtarzalność: mniejsza lub równa ±2,5 µm (rozdzielczość 1 µm, odstęp montażowy 1,2 mm)
●Odstęp między biegunami: 5 mm
●Maksymalna średnica pomiarowa: 50m
●Maksymalna prędkość: 5 m/s
●Wymiary: 93 x 23 x 11 mm

Magnetyczny enkoder liniowy
●Rozdzielczość: 1µm
●Powtarzalność: 2µm (rozdzielczość 1µm, odstęp montażowy 1,2mm)
●Odstęp między biegunami: 5 mm
●Maksymalna średnica pomiarowa: 1m
●Maksymalna prędkość: 5 m/s
●Wymiary: 54 x 22 x 10,3 m

Enkoder magnetyczny liniowy
● Dokładność pozycjonowania: mniejsza lub równa 40 µm/m (w zależności od konfiguracji systemu i warunków instalacji)
●Powtarzalność: mniejsza lub równa ±1 µm (rozdzielczość 1 µm, odstęp montażowy 0,3 mm)
●Odstęp między biegunami: 2mm
●Maksymalna średnica pomiarowa: 50m
●Maksymalna prędkość: 8m/s (przy rozdzielczości 0,5µm)
●Wymiary: 33 x 15 x 10 mm

Liniowy enkoder magnetyczny
● Dokładność pozycjonowania: mniejsza lub równa 40 µm/m (w zależności od konfiguracji systemu i warunków instalacji)
●Powtarzalność: mniejsza lub równa ±1 µm (rozdzielczość 1 µm, szczelina instalacyjna 0,5 mm)
●Odstęp między biegunami: 2 mm
●Maksymalna średnica pomiarowa: 50 m
●Maksymalna prędkość: 8 m/s (przy rozdzielczości 0,5 µm)
●Wymiary: 36 × 13,5 × 12,5 mm

Enkoder magnetyczny o wysokiej rozdzielczości
● Dokładność pozycjonowania: mniejsza lub równa 40 µm/m (w zależności od konfiguracji systemu i warunków instalacji)
●Powtarzalność: mniejsza lub równa ±1 µm (rozdzielczość 1 µm; szczelina instalacyjna 0,5 mm)
●Odstęp między biegunami: 2 mm
●Maksymalna średnica pomiarowa: 50 m
●Maksymalna prędkość: 8 m/s (przy rozdzielczości 0,5 µm)
●Wymiary: Głowica czujnika/MINI02: 15 × 10 × 9 mm/MINIX02: 15 × 9 × 6 mm
MINIR02: 15 × 11 × 9 mm/jednostka przetwarzająca
Pudełko obróbcze: 35 × 30 × 10 mm/DB15: 50 × 40 × 16 mm

Magnetyczny absolutny enkoder obrotowy
● Dokładność pozycjonowania: mniejsza lub równa 50 µm/m (w zależności od konfiguracji systemu i warunków instalacji)
●Powtarzalność:<0.1% Resolution
●Odstęp między biegunami: 1 mm, 2 mm, 5 mm
●Maksymalna średnica pomiarowa: 0,2 – 1,5 mm (w zależności od odstępu biegunów skali magnetycznej)
●Maksymalna prędkość: 20 m/s
●Wymiary: MNL02:33 × 15 × 10 mm,MNK02: 35 × 25 × 10 mm

Absolutny magnetyczny enkoder liniowy
●Dwukanałowy-pomiar bezwzględny z niezależnym wyjściem dwóch sygnałów położenia
●Wyłącz-pamięć i natychmiastowy odczyt-włączenia zasilania, co zapewnia ciągłą i niezawodną informację o stanie
●Dwu-transmisja dwukanałowa za pomocą jednego kabla, upraszczająca okablowanie i zapewniająca długoterminową-stabilną pracę
●W pełni spersonalizowane rozwiązania zaprojektowane tak, aby spełniać różnorodne wymagania strukturalne rozjazdów kolejowych i potrzeby integracji systemów.

Magnetyczny enkoder przyrostowy
● Dokładność pozycjonowania: mniejsza lub równa 30 µm/m (w zależności od konfiguracji systemu i warunków instalacji)
●Powtarzalność: mniejsza lub równa ±2 µm
●Odstęp między biegunami: 2 mm
●Maksymalna średnica pomiarowa: 50 m
●Maksymalna prędkość: 7 m/s
●Wymiary: 38 × 25 × 10 mm

Absolutne enkodery magnetyczne
●Powtarzalność: 0,2 mm
●Odstęp biegunów: seria skal magnetycznych XD-1-002
●Maksymalna średnica pomiarowa: 100 mm
●Maksymalna prędkość: 1,6 m/s (przy rozdzielczości 0,1 µm)
●Wymiary: Głowica czujnika (PCBA): 7,6 × 7,4 × 0,8 mm/jednostka przetwarzająca (DB15): 50 × 40 × 16 mm

Magnetyczne enkodery liniowe
● Dokładność pozycjonowania: mniejsza lub równa 30 µm/m (w zależności od konfiguracji systemu i warunków instalacji)
●Powtarzalność: ±1 jednostka rozdzielczości
●Odstęp między biegunami: ZLC02, 2 mm
ZLK05, 5 mm
●Maksymalna średnica pomiarowa: 50 m
●Maksymalna prędkość: 9m/s
●Wymiary: 35 × 25 × 10 mm

Przyrostowy magnetyczny enkoder obrotowy
● Dokładność pozycjonowania: mniejsza lub równa 30 µm/m (w zależności od konfiguracji systemu i warunków instalacji)
●Powtarzalność: ±1 jednostka rozdzielczości
●Odstęp między biegunami: ZLC02, 2 mm
ZLK05, 5 mm
●Maksymalna średnica pomiarowa: 50 m
●Maksymalna prędkość: 9m/s
●Wymiary: 35 × 25 × 10 mm

Magnetyczny pierścień enkodera
●Ze znakiem referencyjnym lub bez
●Dostępne z różnymi skokami biegunów
●Wysoko-precyzyjnie zakodowane pary biegunów
●Magnesowanie-pojedyncze lub podwójne-ścieżkowe
●Pomiar-bezkontaktowy
●Precyzyjny proces magnesowania zapewniający jednorodność bieguna i stabilność partii
●Obsługuje rozwiązania niestandardowe

Absolutny magnetyczny enkoder obrotowy
●Pomiar przemieszczenia bezwzględnego; zachowuje dane o pozycji nawet w przypadku utraty zasilania
●Konstrukcja-bezkontaktowa, odpowiednia do środowisk o wysokich-wibracjach i wysokiej-częstotliwościach
●Wysoce zintegrowana konstrukcja, umożliwia montaż wewnętrzny w siłownikach zawieszenia
●W pełni konfigurowalne rozwiązania, które można dostosować do różnych konstrukcji zawieszenia i wymagań kontrolnych

Magnetyczny pierścień enkodera
●Pary biegunów-enkodera o wysokiej precyzji
●Podwójne-namagnesowanie ścieżki
●Pomiar-bezkontaktowy
●Precyzyjny proces magnesowania: wysoka konsystencja biegunów i stabilność partii-do-partii
●Kompatybilny z serią iC-Haus MU; obsługuje MU128 / MU150 / MU200
●Obsługuje rozwiązania niestandardowe

Magnetyczne enkodery absolutne
●Pary biegunów-o wysokiej precyzji
●Magnesowanie-podwójne lub potrójne-ścieżkowe
●Pomiar-bezkontaktowy
●Precyzyjny proces magnesowania: wysoka konsystencja biegunów i stabilność partii-do-partii
●Kompatybilny z serią iC-Haus MU; obsługuje MU128 / MU150 / MU200
●Obsługuje rozwiązania niestandardowe

Przyrostowy magnetyczny enkoder obrotowy
●Maksymalna szczelina wykrywania: 6 mm
●Stabilny i niezawodny pomiar przemieszczenia liniowego
●Projekt bez-kontaktu
●W pełni spersonalizowane rozwiązania

Enkoder z pierścieniem magnetycznym
●Maksymalna szczelina wykrywania: 4 mm
●Doskonała stabilność pomiaru; nadaje się do zastosowań z dużymi odstępami montażowymi
●Konstrukcja-bezkontaktowa
●W pełni spersonalizowane rozwiązania

Kątowy enkoder cyfrowy
●Ultra-cienka płytka PCBA-Projekt strukturalny na poziomie
●Zasada pomiaru bezkontaktowego-siatką magnetyczną
● Dostępnych jest wiele formatów wyjściowych (bezwzględne / przyrostowe / pochodzenie)
●Obsługuje rozwiązania niestandardowe
Funkcja magnesów enkodera
●Lekki i cienki: oszczędność miejsca na sprzęcie, w porównaniu z innymi firmami, można osiągnąć około 1/10 wagi
●Doskonała zdolność adaptacji do środowiska: dostosowuje się do trudnych warunków, takich jak kurz, wibracje, wysoka temperatura, mgła olejowa itp.
●Pusty o dużej-średnicy: odpowiedni do wałów drążonych o dużej-średnicy, które można okablować wewnątrz wałów drążonych przegubów robota
●Opcjonalny tryb wyjścia pomiarowego: w przypadku stosowania z produktami z serii iC-MU można wybrać tryb wyjścia pomiaru przyrostowego lub absolutnego
●Wysoka rozdzielczość: w przypadku produktów z serii iC-MU, w przypadku 64 par biegunów, kąt można zmierzyć z szybkością do 20 bitów (1 048 576 równych części/obrót)
Podstawowe parametry magnetycznego enkodera pierścieniowego

| Numer modelu | MU150-47.4-64-1.1 | ||||
| Kod | Parametr | Uwagi | Wymiar | Tolerancja | Jednostka |
| Wymiary fizyczne produktu | |||||
| A1 |
Promieniowe położenie środka wióra |
Odległość od osi |
28.76 |
mm |
|
| A2 |
Wykrywanie szczeliny powietrznej |
Szczelina pomiędzy powierzchnią magnesu a powierzchnią chipa |
0.4 |
mm |
|
| A3 |
Całkowita wysokość |
Produkt |
1.1 |
±0.1 |
mm |
| B1 |
Średnica toru z noniuszem |
Odnosi się do średnicy wykrywania toru noniusza |
53.92 |
mm |
|
| B2 |
Średnica toru głównego |
Odnosi się do średnicy wykrywania toru głównego |
61.11 |
mm |
|
| B3 |
Średnica zewnętrzna magnesu |
64 |
±0.2 |
mm |
|
| B4 |
Średnica wewnętrzna magnesu |
49.9 |
±0.2 |
mm |
|
| B5 |
Średnica otworu |
Przewoźnik |
67.4 |
±0.05 |
mm |
| B6 |
Średnica |
Przewoźnik |
64 |
mm |
|
| M1 |
Szerokość tyczki z noniuszem |
W położeniu średnicy wykrywania toru noniusza |
1.34 |
mm |
|
| M2 |
Szerokość słupka toru głównego |
W miejscu średnicy wykrywania toru głównego |
1.5 |
mm |
|
| Właściwości materiału magnetycznego | |||||
| Hc |
Przymus |
Temperatura 20 stopni |
170 | kA/m | |
| br |
Powierzchniowe pole magnetyczne |
Temperatura 20 stopni |
25 | mT | |
| T |
Temperatura pracy |
-35 stopni — 120 stopni | stopień | ||
| AMP |
Amplituda pola magnetycznego |
Szczelina powietrzna 0,4 mm | 3 | mT | |

| Numer modelu | MU150-18-34-1.1 | ||||
| Kod | Parametr | Uwagi | Wymiar | Tolerancja | Jednostka |
| Wymiary fizyczne produktu | |||||
| A1 |
Promieniowe położenie środka wióra |
Odległość od osi |
13.48 |
mm |
|
| A2 |
Wykrywanie szczeliny powietrznej |
Szczelina pomiędzy powierzchnią magnesu a powierzchnią chipa |
0.4 |
mm |
|
| A3 |
Całkowita wysokość |
Produkt |
1.1 |
±0.1 |
mm |
| B1 |
Średnica toru z noniuszem |
Odnosi się do średnicy wykrywania toru noniusza |
23.36 |
mm |
|
| B2 |
Średnica toru głównego |
Odnosi się do średnicy wykrywania toru głównego |
30.56 |
mm |
|
| B3 |
Średnica zewnętrzna magnesu |
34 |
±0.2 |
mm |
|
| B4 |
Średnica wewnętrzna magnesu |
20.4 |
±0.2 |
mm |
|
| B5 |
Średnica otworu |
Przewoźnik |
18 |
mm |
|
| B6 |
Średnica |
Przewoźnik |
34 |
mm |
|
| M1 |
Szerokość tyczki z noniuszem |
W położeniu średnicy wykrywania toru noniusza |
1.18 |
mm |
|
| M2 |
Szerokość słupka toru głównego |
W miejscu średnicy wykrywania toru głównego |
1.5 |
mm |
|
| Właściwości materiału magnetycznego | |||||
| Hc |
Przymus |
Temperatura 20 stopni |
kA/m | ||
| br |
Powierzchniowe pole magnetyczne |
Temperatura 20 stopni |
mT | ||
| T |
Temperatura pracy |
stopień | |||
| AMP |
Amplituda pola magnetycznego |
Szczelina powietrzna 0,4 mm | mT | ||
*W celu uzyskania bardziej podstawowych parametrów i modeli dysków enkoderów magnetycznych prosimy o kontakt.

Jak działają enkodery magnetyczne?
Kodery magnetyczne wykorzystują pola magnetyczne do śledzenia pozycji i ruchu. Gdy dysk enkodera się obraca, wchodzi on w interakcję z czujnikiem magnetycznym. Czujnik ten wykrywa zmiany w polu magnetycznym i generuje sygnał elektryczny reprezentujący ruch.
Sterownik następnie przetwarza te sygnały, przekształcając je w czytelne dane dotyczące pozycji, prędkości i kierunku. Enkodery magnetyczne zapewniają dokładne i niezawodne sprzężenie zwrotne zarówno w systemach obrotowych, jak i liniowych.
Dlaczego warto wybrać nasze enkodery magnetyczne?
Wybierz nasz magnetyczny pierścień enkodera, aby uzyskać niezrównaną precyzję, trwałość i niezawodność. Dzięki dostosowywanym właściwościom magnetycznym i fizycznym nasze enkodery są zaprojektowane tak, aby spełniać unikalne wymagania Twojej aplikacji. Niezależnie od tego, czy potrzebujesz wysokiej dokładności w robotyce, maszynach CNC czy systemach automatyki, nasze enkodery zapewniają stałą wydajność w trudnych warunkach. Ponadto dzięki różnym dostępnym wzorcom magnesowania możesz zoptymalizować swój system, aby uzyskać lepszą wydajność i trwałość. Zaufaj naszemu magnesowi w zakresie rozwiązań enkoderów, aby zapewnić najwyższą jakość i niezawodność swoich projektów.

Nasze możliwości produkcyjne

Przetwarzanie surowców
Korzystając z zaawansowanych technik formowania hydraulicznego, precyzyjnie kształtujemy komponenty, aby spełnić Twoje wymagania.

Formowanie hydrauliczne
Korzystając z zaawansowanych technik formowania hydraulicznego, precyzyjnie kształtujemy komponenty, aby spełnić Twoje wymagania.

Lamówka
Przycinamy części na dokładne wymiary, zapewniając gładkie krawędzie i optymalne dopasowanie do każdego enkodera.

Testowanie magnetyczne
Każdy enkoder przechodzi dokładne testy magnetyczne w celu sprawdzenia jego wydajności i niezawodności.

Opakowanie produktu
Po kontroli jakości bezpiecznie pakujemy Twoje kodery, aby zapobiec uszkodzeniom podczas transportu.

Magazynowanie i wysyłka
Twoje produkty są przechowywane w naszym- dobrze zorganizowanym magazynie i niezwłocznie wysyłane, aby spełnić Twoje potrzeby związane z dostawą.
Właściwości magnetyczne i fizyczne można dostosować
Właściwości magnetyczne i fizyczne enkoderów można dostosować do konkretnych potrzeb. Niezależnie od tego, czy potrzebujesz unikalnego wzoru namagnesowania, czy też chcesz dostosować właściwości fizyczne materiałów, te enkodery można dostosować tak, aby uzyskać optymalną wydajność w różnych zastosowaniach. Dzięki opcjom takim jak zaawansowane wzorce magnesowania i tryby specyficzne dla-enkodera możesz mieć pewność, że Twój system będzie działał wydajnie nawet w trudnych warunkach. Personalizacja zapewnia precyzyjną kontrolę, niezawodne działanie i zwiększoną trwałość Twoich zastosowań.

Kodowanie magnetyczne jest szeroko stosowane w różnych gałęziach przemysłu

Robotyka
Enkodery magnetyczne zapewniają dokładne sprzężenie zwrotne położenia, kąta i prędkości dla robotów przemysłowych, robotów humanoidalnych, systemów AGV i AMR. Pomagają poprawić wspólną kontrolę, stabilność ruchu, dokładność nawigacji i niezawodność pozycjonowania podczas spawania, montażu, przenoszenia i zautomatyzowanych zastosowań magazynowych.

Półprzewodniki
Enkodery magnetyczne zapewniają precyzyjne sprzężenie zwrotne dotyczące położenia na potrzeby obsługi płytek, wyrównywania litografii, trawienia i sprzętu do testowania chipów. Pomagają poprawić dokładność ruchu, pozycjonowanie sondy i stabilność procesu w-precyzyjnej produkcji półprzewodników.

Automatyka przemysłowa
Enkodery magnetyczne zapewniają precyzyjny sygnał zwrotny dotyczący położenia maszyn CNC, zautomatyzowanych linii produkcyjnych i systemów kontroli. Pomagają poprawić dokładność obróbki, sterowanie ruchem robota, stabilność montażu i niezawodność pomiarów w produkcji precyzyjnej.

Urządzenia medyczne
Kodery magnetyczne zapewniają precyzyjne sprzężenie zwrotne ruchu robotów chirurgicznych, robotów rehabilitacyjnych i sprzętu do obrazowania medycznego. Pomagają poprawić kontrolę ramienia robota, dokładność ruchu, pozycjonowanie pacjenta i stabilność obrazowania w-precyzyjnych zastosowaniach medycznych.

Lotnictwo
Enkodery magnetyczne zapewniają precyzyjne informacje zwrotne o położeniu na potrzeby kontroli położenia statku kosmicznego, systemów nawigacji i wyposażenia sterującego kabiną. Pomagają poprawić regulację kierunku, stabilność ruchu, dokładność pozycjonowania i niezawodność systemu w wymagających zastosowaniach lotniczych.

Moc i energia
Enkodery magnetyczne zapewniają precyzyjne sprzężenie zwrotne dotyczące położenia i prędkości dla turbin wiatrowych, systemów śledzenia energii słonecznej i sterowania urządzeniami energetycznymi. Pomagają poprawić regulację kąta łopatek, pozycjonowanie paneli słonecznych, monitorowanie turbiny i ogólną stabilność systemu w zastosowaniach energetycznych.
Nasi cenieni partnerzy
Nasze rozwiązania w zakresie enkoderów magnetycznych znalazły zastosowanie w robotyce, automatyce, produkcji samochodów, sprzęcie precyzyjnym, sterowaniu serwo i inteligentnych systemach przemysłowych. Przez lata wspieraliśmy wiodące firmy i partnerów technologicznych, takich jak FANUC Robotics, Schaeffler, BYD, CATL, Inovance, X Square Robot, Jack i inne-znane przedsiębiorstwa w Chinach i na rynkach zagranicznych. Wspierana przez stabilne możliwości produkcyjne, ścisłą kontrolę jakości i elastyczne wsparcie inżynieryjne, GME dostarcza niezawodne produkty z enkoderami magnetycznymi dla klientów, którzy wymagają dokładnego sprzężenia zwrotnego położenia, zwartej konstrukcji, długiej żywotności i stabilnej wydajności w wymagających środowiskach przemysłowych. Zapraszamy globalnych partnerów, dystrybutorów i producentów sprzętu do współpracy-długoterminowej.



Środki ostrożności podczas korzystania z enkoderów magnetycznych
1. Upewnij się, że bicie obrotowe po montażu jest mniejsze niż wartość zalecana.
2. Delikatnie naciśnij podczas instalacji; W razie potrzeby można zastosować klej.
3. Upewnij się, że odstęp między dwurzędowymi-pierścieniami magnetycznymi a produktem serii MU, a także odchylenie pozycji montażowej są mniejsze niż wartości zalecane.
4. Nie używać w środowiskach, w których mogą przylegać ciała obce (np. sproszkowane żelazo).
5. W przypadku używania tego produktu w sprzęcie generującym pole magnetyczne, należy sprawdzić za pomocą próbki, czy występuje jakiekolwiek uderzenie.
6. Nie używaj, nie przechowuj ani nie transportuj tego produktu poza określonym zakresem temperatur.
7. Proszę potwierdzić błąd kątowy po instalacji na rzeczywistym sprzęcie.
8. Upewnij się, że pasek magnetyczny (magnes gumowy) nie jest uszkodzony.
9. Nie narażaj tego produktu na silne uderzenia.
10. Nie używaj produktu, jeśli został upuszczony.
11. Nie zanurzaj produktu w cieczach (woda, olej itp.).
12. Nie wyjmuj i nie używaj ponownie produktu po jego załadowaniu.
Często zadawane pytania
P: Czy magnesy enkodera można dostosować?
A: Ytak, magnesy enkodera można dostosować do konkretnych wymagań. Niezależnie od tego, czy chodzi o dostosowanie wzorców namagnesowania, rozmiaru fizycznego czy właściwości materiału, dostosowanie zapewnia optymalną wydajność w Twojej aplikacji.
P: Czy magnesy enkodera są trwałe w trudnych warunkach?
A: Tak, magnesy enkodera są bardzo trwałe i odporne na kurz, brud i wibracje, co czyni je idealnymi do stosowania w trudnych warunkach, gdzie niezawodność ma kluczowe znaczenie, takich jak zakłady produkcyjne lub sprzęt zewnętrzny.
P: W jaki sposób magnesy enkodera poprawiają dokładność systemu?
A: Dzięki zastosowaniu precyzyjnych wzorców magnesowania i materiałów-wysokiej jakości magnesy enkodera zapewniają dokładne informacje zwrotne na temat położenia, prędkości i kierunku. Zwiększa to ogólną dokładność systemu, zapewniając płynną i wydajną pracę.
P: Jakie są zalety magnesowania wielobiegunowego-w magnesach kodera?
A: Magnetyzacja-wielobiegunowa tworzy wiele biegunów na magnesie, co pozwala na wyższą rozdzielczość i dokładniejsze wykrywanie położenia. Jest to szczególnie korzystne w systemach wymagających precyzyjnej regulacji lub-wysokiej precyzji sterowania.
P: Czy magnesy enkodera wymagają konserwacji?
A: Magnesy enkodera wymagają minimalnej konserwacji, zwłaszcza w przypadku-konstrukcji bezkontaktowych. Ich trwałość i odporność na czynniki środowiskowe sprawiają, że są mniej podatne na zużycie, co ogranicza potrzebę częstej konserwacji i wydłuża ich żywotność.
Great Magtech (Xiamen) Electric Co., Ltd jest jednym z najbardziej doświadczonych producentów i dostawców enkoderów magnetycznych w Chinach. Witamy w hurtowych enkoderach magnetycznych z naszej fabryki.